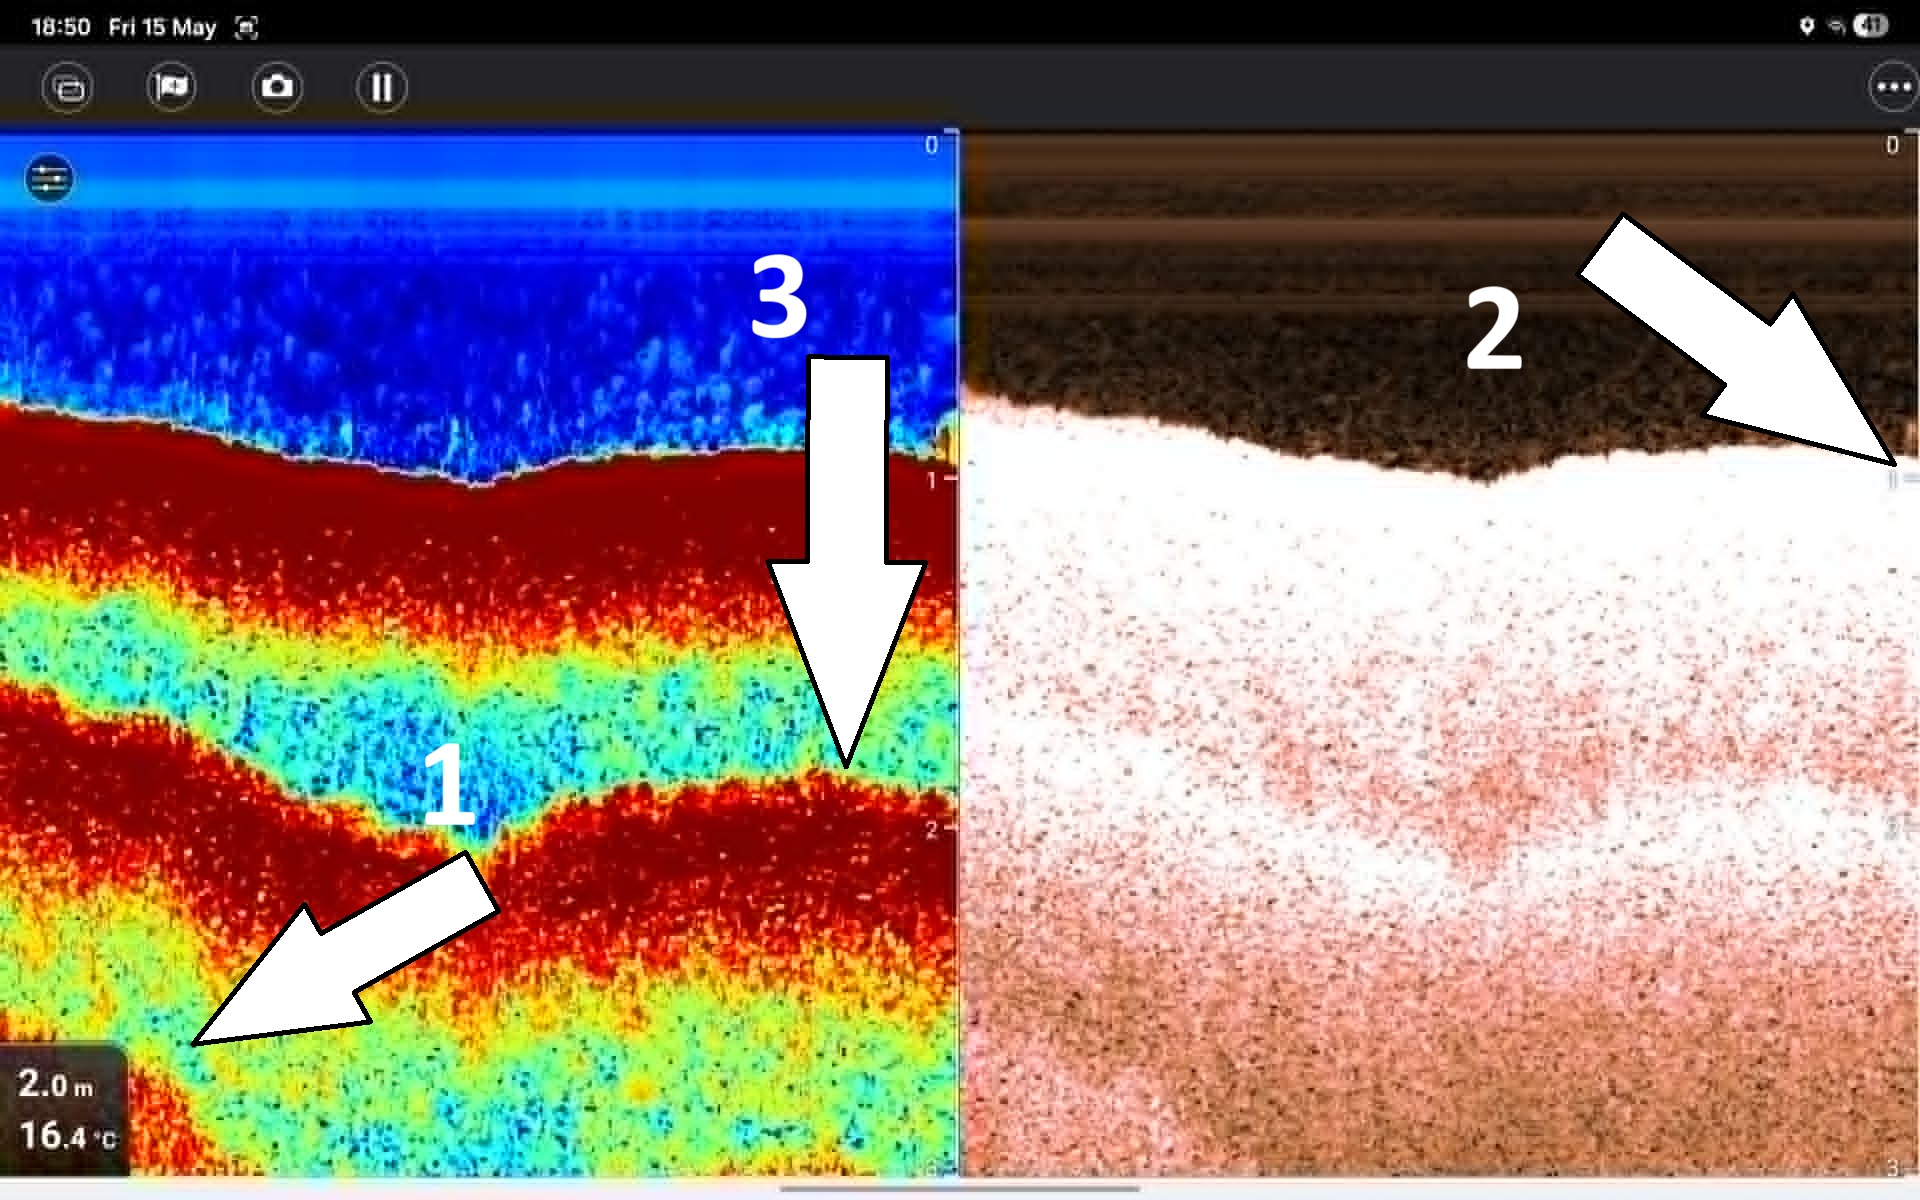
Waarom geeft het dieptegetal 2,0m diep is terwijl in in mijn sonar of downscanbeeld een diepte aflees van 1m? (pijl 1 en 2)
Deze vraag komt regelmatig binnen en ik leg dit graag uit. Om dit te kunnen begrijpen zul eerst het begrip “second return” moeten begrijpen (pijl 3). Wat is “second return”? Om dit uit te leggen versimpel ik het verhaal. Jouw transducer zend een signaal uit wat weerkaatst wordt op de bodem en weer opgavangen wordt door diezelfde transducer. Aan de hand van het verschil in tijd tussen het zenden en het ontvangen weet jouw dieptemeter hoe diep het is. Wat er ook gebeurt is dat signaal weerkaatst wordt via het wateroppervlak, weer terug kaatst naar de bodem en vervolgens weer opgevangen wordt door de transducer. Op basis van deze informatie zie je een soort 2e bodem (pijl 3) Deze “tweede” bodem heet “second return”
Iedere dieptemeter heeft een meetbereik minimaal en maximaal. De Raymarine in dit voorbeeld heeft een minimaal bereik van 60 tot 80cm. Zet je nu je boot in het ondiepe water van bijvoorbeeld 40cm, dan gaat je dieptemeter zoeken naar een dieptegetal. Want je hebt immers die opdracht gegeven door je Raymarine app te activeren. Vervolgens registreert de dieptemeter een diepte (second return) en hij neemt dit aan als de waarheid. Je hebt nog steeds geen sonarbeeld en downscanbeeld want je zit nog steeds te ondiep. Nu vaar je de boot naar dieper water en het sonar en downscanbeeld begint zichtbaar te worden………..maar het dieptegetal geeft 2,0m aan en het sonar en downscanbeeld 1m